Марс будет исследовать рой роботов: как они смогут ориентироваться без GPS

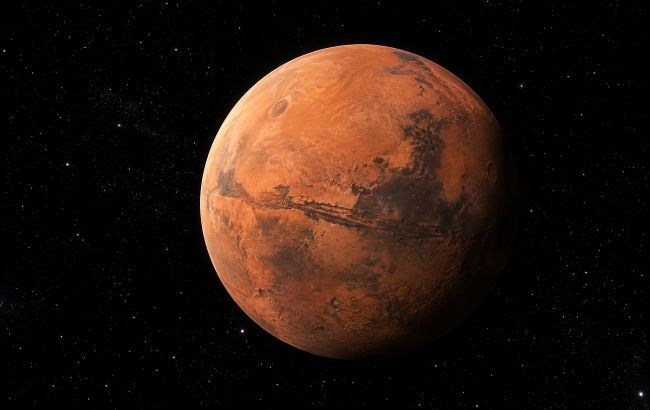 Новая технология позволит работам изучать опасные участки Марса (изображение: РБК-Украина)
Немецкие ученые разрабатывают систему навигации, которая позволит автономным роям роботов исследовать Марс без спутникового позиционирования.
Об этом информирует РБК-Украина со ссылкой на Interesting Engineering.
Как работы будут ориентироваться на Марсе без GPS?
В отличие от Земли, у Марса нет сети навигационных спутников, по которым аппараты могли бы определять свое местонахождение. Это усложняет автономную работу машин на неровной местности и их координацию.
Команда под руководством профессора спутниковой связи и радарных систем Вюрцбургского университета Гвидо Дитля работает над решением этой проблемы.
Ученые планируют объединить сразу несколько источников данных:
- измерение датчиков звезд и Солнца;
- данные позиционирования от сети радиомаяков;
- сверхширокополосная технология (UWB) для точного измерения расстояний и углов до маяков.
Благодаря комбинации этих показателей роботы смогут самостоятельно вычислять свои координаты и направление движения. Разработку планируется внедрять постепенно и проверять во время полевых испытаний в условиях, приближенных к марсианским.
Читайте больше: Жизнь может прятаться под поверхностью Марса: как земные микробы выдержали экстремальные условия
Система камер для координации роя
Вторым направлением исследований является создание системы камер SkyCAM, над которой работает команда профессора космических технологий Хакана Каяла.
Она предназначена для автоматического обнаружения кратковременных явлений в небе, в том числе молний, облачных образований и метеоров. В настоящее время систему адаптируют для установки на марсоходе Janus.
Испытать SkyCAM планируют в ходе аналоговой миссии Австрийского космического форума AMADEE-27 в Португалии, которая состоится с 5 по 18 апреля 2027 года.
В ходе тестов ученые хотят развернуть 2 или 3 станции наблюдения:
- Камеры будут фиксировать одни и те же движущиеся объекты из разных точек.
- Синхронизация данных позволит рассчитать расстояние до объекта, его скорость и траекторию полета.
- Полученная информация поможет координировать движение различных роботов в общем рое.
Больше интересного: Космос без контроля человека: как ИИ изменит правила исследования Вселенной
Что известно о проекте VaMEx-ARES?
Трехлетний исследовательский проект VaMEx-ARES стартовал в октябре этого года. Работа является частью более широкой инициативы VaMEx, которая проходит с 2012 года и уже перешла в четвертую фазу развития.
Ее главная цель - исследование долины Маринера, гигантской системы каньонов на Марсе протяженностью примерно 3000 километров.
Для исследования этой местности планируют использовать группу роботов разных типов: летающих, шагающих и колесных. Работая вместе, они смогут обследовать сложный рельеф и изучить подземные пещеры, недоступные для обычных марсоходов.
Ученые подчеркивают: сейчас технологии не готовы к отправке на Марс - сначала их интегрируют в роботов и протестуют на Земле.